末端柔顺对应的补偿 - 关节和末端感知

对于整个系统参数标定体系,下面把所有需要标定或整定的东西彻底分开,说清楚谁是谁、怎么得到、如何验证。
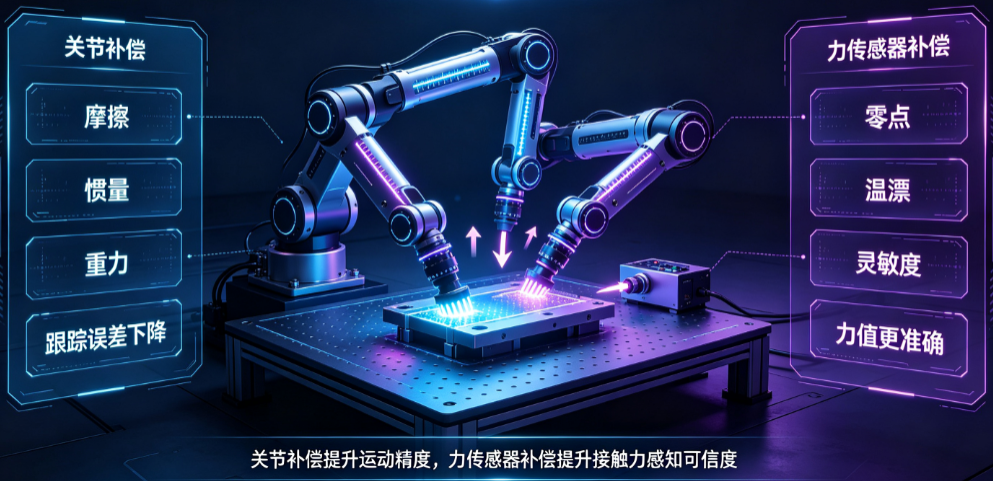
一、两个补偿对象
补偿对象 | 目标 | 补偿的是什么 | 补偿后的效果 |
|---|---|---|---|
关节电机 | 让电机感觉不到自身连杆的重力和摩擦力 | 连杆重力、关节摩擦力 | 电机在零指令时能悬浮,位置跟踪无静差 |
六维力传感器 | 从传感器读数中剥离出纯净的接触力 | 工具(清洁模组)的重力、惯性力、传感器零漂 | 传感器只输出清洁头与釉面之间的真实力 |
- 关节补偿是为了让机械臂本身动起来轻松精准。
- 力传感器补偿是为了知道清洁头到底用了多大力。
两者完全独立,但都要做。
二、参数标定清单
1. 关节 MIT 参数(每个关节独立)
参数 | 含义 | 获取方法 | 评估效果 |
|---|---|---|---|
Kp | 虚拟弹簧刚度 | 悬空摆动实验:从小到大调,出现振荡后取 60%~70% | 位置跟踪快速、无超调 |
Kd | 虚拟阻尼 | 在 Kp 确定后,加大 Kd直到超调消失 | 运动平滑,无抖动 |
连杆重力前馈参数 | 各连杆的质量mi和质心位置ci(在关节坐标系) | 静态多姿态标定 | 机械臂任意姿态下,各关节重力矩补偿准确 |
关节摩擦参数 | 库仑摩擦 fc、粘滞摩擦 fv | 匀速运动实验:让单关节以多种恒定速度运动,记录力矩,线性回归 | 低速无爬行,速度跟踪平稳 |
静态多姿态标定获取连杆重力参数:
- 将机械臂拉到6~8个不同的静态姿态,确保各关节角度变化足够大。
- 在每个姿态,设置 MIT 模式 Kp=0,Kd=0,手动调节各关节的 τff,直到机械臂能悬浮不动(手轻扶无下垂趋势)。
- 记录每个姿态下的关节角度 q 和对应的 τff(即该姿态的重力矩估计值)。
- 根据机械臂的重力模型(由未知的 mi,ci决定),用最小二乘法反推出每个连杆的质量和质心。这是经典的静态重力辨识。
2. 六维力传感器负载标定(清洁模组)
参数 | 含义 | 获取方法 | 评估效果 |
|---|---|---|---|
传感器零漂 Fbias,Mbias | 无负载时的电气偏置 | 清洁模组悬空静止,记录 1 秒数据取平均 | 无接触时力读数近零 |
工具总质量 m | 传感器下安装面之后所有部件的总质量 | 多姿态静力辨识 | 重力补偿后,任意姿态下力传感器归零 |
工具质心 rcom | 质心在传感器坐标系下的位置 | 力矩通道也归零,无残余力矩 | |
工具惯性张量 I | 旋转惯量(低速清洁可省略) | 若需要,用 CAD 近似或质点模型(I=m(rcomTrcomI−rcomrcomT) | 快速加减速时力信号无干扰 |
多姿态静力辨识获取 m,rcom(完全实测):
- 将清洁模组装在六维力传感器后面,所有线缆、管路固定到最终状态。
- 控制机械臂摆出 6~8 个不同的倾斜姿态,让工具重力在传感器 X、Y、Z 轴上都有分量。
- 每个姿态下,记录传感器读数(已减零漂)和对应的末端姿态矩阵R。
- 建立方程:
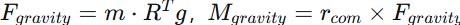
,这就是负载辨识,直接用 Python 或 MATLAB 即可。
3. 运动学参数标定
参数 | 含义 | 获取方法 | 评估效果 |
|---|---|---|---|
关节零位偏置 | 各关节编码器零位与理论零位的偏差 | 倾角仪、直角尺、纸笔测试 | 末端绝对位置准确,纸笔画圆不椭圆、尺寸对 |
工具坐标系变换 | 传感器坐标系到刷头工作面的位姿 | 探针/球头触碰已知点,四点法或六点法标定 | 刷头目标位姿与真实位姿一致 |
4. 导纳参数(任务级调参)
参数 | 含义 | 获取方法 | 评估效果 |
|---|---|---|---|
虚拟质量 M | 力误差转加速度的惯性 | 先设 1~3 kg,观察贴合接触时的响应 | 贴合无冲击,响应不过慢 |
虚拟阻尼 D | 法向高阻尼确保稳定,切向低阻尼确保灵敏 | 从过阻尼开始,逐步减小切向阻尼 | 力波动 < ±0.5 N,无振荡 |
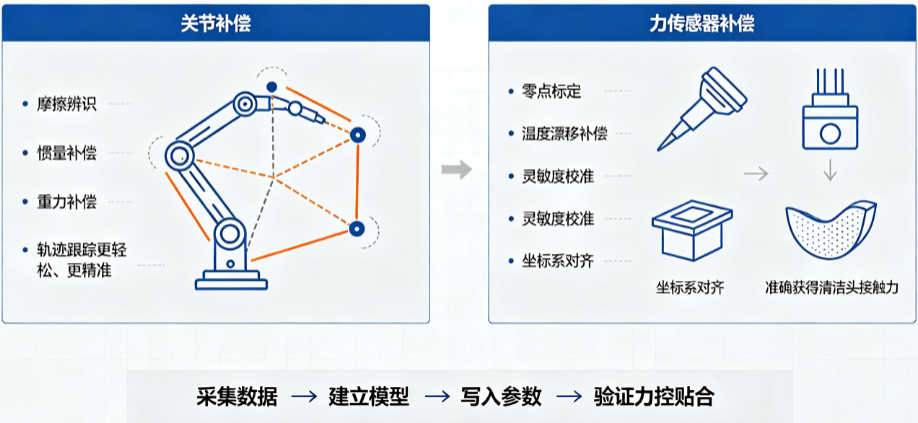
三、工程步骤(实测)
第 0 步:硬件准备
- 清洁模组、六维力传感器、所有线缆管路按最终状态安装。
- CAN 通信链路正常,各关节 MIT 模式可用。
第 1 步:传感器零漂与工具负载辨识
- 机械臂预热,传感器悬空静止,记录
F_bias, M_bias。 - 摆 6 个姿态,记录传感器读数和姿态,最小二乘解出 m,rcom。
- 验证:在不同姿态下,实时计算 Fgravity 扣除后,力读数应 < 0.3 N。
第 2 步:单关节 MIT 参数整定(空载)
- 拆卸清洁模组(仅保留连杆),逐关节进行摆动实验,确定 Kp,Kd
- 该参数可固化,后期不常变。
第 3 步:连杆重力与摩擦参数辨识
- 安装清洁模组(全负载)。
- 执行静态多姿态标定,获取各连杆重力参数(质量、质心)。
- 各关节做匀速运动实验,拟合摩擦力参数。
- 将计算出的重力矩 + 摩擦力矩写入实时前馈 τff
第 4 步:整体空载轨迹验证
- 机械臂在空气中跑螺旋/弓字形轨迹,观察:
- 关节实际位置 vs 目标位置,误差 < 0.1°。
- 六维力传感器补偿后读数近零。
- 运动平滑无抖动。
第 5 步:运动学零位与工具标定
- 用倾角仪、直角尺调整各关节零位偏置。
- 用探针法标定工具坐标系(刷头中心点与传感器坐标系的关系)。
第 6 步:导纳力控联调
- 使用泡沫或软材料,设定期望力 1~2 N,贴合测试。
- 调整 M,D直到力曲线平稳,无尖峰、无振荡。
- 逐步升到目标清洁力 3 N。
第 7 步:真实测试与微调
- 全流程跑通,观察力控误差和清洁效果。如有需要,可微调导纳参数或前馈力矩。
四、评估效果
标定项 | 通过标准 |
|---|---|
工具负载辨识 | 多姿态补偿后,力传感器各轴 < 0.3 N,力矩 < 0.05 Nm |
关节 Kp,Kd | 阶跃响应无超调,稳态误差 < 0.02° |
重力前馈 | 低速运动时,关节力矩指令无明显与姿态相关的波动 |
摩擦补偿 | 匀速段力矩波动小,过零时不卡顿 |
运动学标定 | 纸笔画圆直径误差 < 1 mm,直角误差 < 0.5° |
导纳力控 | 恒力贴合时力波动 < ±0.5 N,无持续振荡 |
五、总结
不需要 CAD 模型,所有参数都通过实物测量 + 实验标定获取。整个工程需要标定的核心体系就是:
- 关节侧:Kp,Kd(手动整定) + 重力/摩擦前馈参数(静态多姿态+匀速实验)。
- 传感器侧:零漂 + 工具质量/质心(多姿态静力辨识)。
- 运动学侧:零位偏置 + 工具坐标系(倾角仪+探针)。
每一步都有明确的实验方法和通过标准,按顺序执行即可让清洁机械臂精确、稳定地运行。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-02,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号