楼层判定不是一次定位就完就完卡尔曼滤波与多假设跟踪
原创
楼层判定不是一次定位就完就完卡尔曼滤波与多假设跟踪
原创
AOVEE
发布于 2026-11-10 12:02:52
发布于 2026-11-10 12:02:52
封面图
楼层判定不是一次定位就完事:卡尔曼滤波与多假设跟踪
很多刚做楼层定位的团队,把"判楼层"想得太简单:测到信号,取个最近的楼层,完事。真上线才发现,人在楼层交界处来回走,定位在两层之间反复横跳;进电梯信号一断,出来直接被丢到隔壁层;系统明明知道他在 3 楼,却因为一次抖动报成 4 楼,围栏和考勤跟着全错。楼层判定本质上不是一次定位,而是一个持续的状态估计问题。这篇文章讲两套工程上真正用得上的工具:卡尔曼滤波和多假设跟踪。
问题定义:为什么"取最近层"会翻车
楼层不是连续的平面,它是带边界的离散状态。人大多数时间在某一层内部活动,只在楼梯和电梯里发生层间转移。一个朴素的"最近层"算法,把每一次带噪声的测量直接映射成楼层,等于假设测量永远准、转移永远瞬时。现实里这两点都不成立。
第一,测量有噪声。气压计有量化噪声和温漂,蓝牙信标有多径衰落,任何单次读数都可能在楼层边界附近给出错误的一侧。直接取最近层,等于把这些噪声原封不动变成楼层跳变。第二,转移有过程。人进电梯,信号会衰减甚至丢失,出电梯时第一帧测量往往不可靠,这时硬判层必错。第三,业务要的是"稳定状态"而非"瞬时猜测"。围栏报警、楼层停留统计都依赖一个平滑、可信的楼层状态,而不是每帧都在抖的猜测值。
所以楼层判定真正要输出的,是一个经过估计、抗噪、并且能和转移过程对齐的楼层状态序列,而不是一串孤立的测量值。
技术原理:把楼层当成一条会动的状态
卡尔曼滤波适合这里,因为它干的就是一件事:用带噪声的测量,估计一个随时间演化的状态。我们把楼层状态建模成两个量——当前楼层(离散或量化后的连续高度)和垂直速度(爬楼/乘梯的速率)。预测步用"上一帧状态 + 速度 × 时间"推出这一帧大概在哪;更新步用新的气压或信标测量去修正这个预测。噪声大的测量,滤波给的权重低;噪声小、且和预测一致,权重高。
类比:楼层状态像你脑子里对"同事在几楼"的判断。他上一秒在 3 楼、没动,你不会因为他工牌信号抖了一下就改口说他在 4 楼;只有当连续几帧都指向 4 楼,你才更新判断。卡尔曼滤波就是把这种"相信趋势、怀疑单次异常"的直觉数学化,输出一个既跟测量走、又不被单次噪声带偏的估计。
多假设跟踪解决的是另一种麻烦:当转移过程本身不确定时,不要急着下结论。人在电梯口犹豫、信号时断时续,系统可能同时面对"他在 3 楼"和"他已到 4 楼"两种都成立的可能。多假设跟踪的做法是,在不确定期间同时维护多条候选状态(每条带自己的概率或得分),等后续测量给出足够证据,再合并或剪枝,只留一条。它避免了"过早锁定错误楼层"导致的硬伤。
原理链路见配图:原始测量 → 卡尔曼预测/更新(平滑楼层状态)→ 多假设分支与剪枝 → 稳定楼层状态输出。
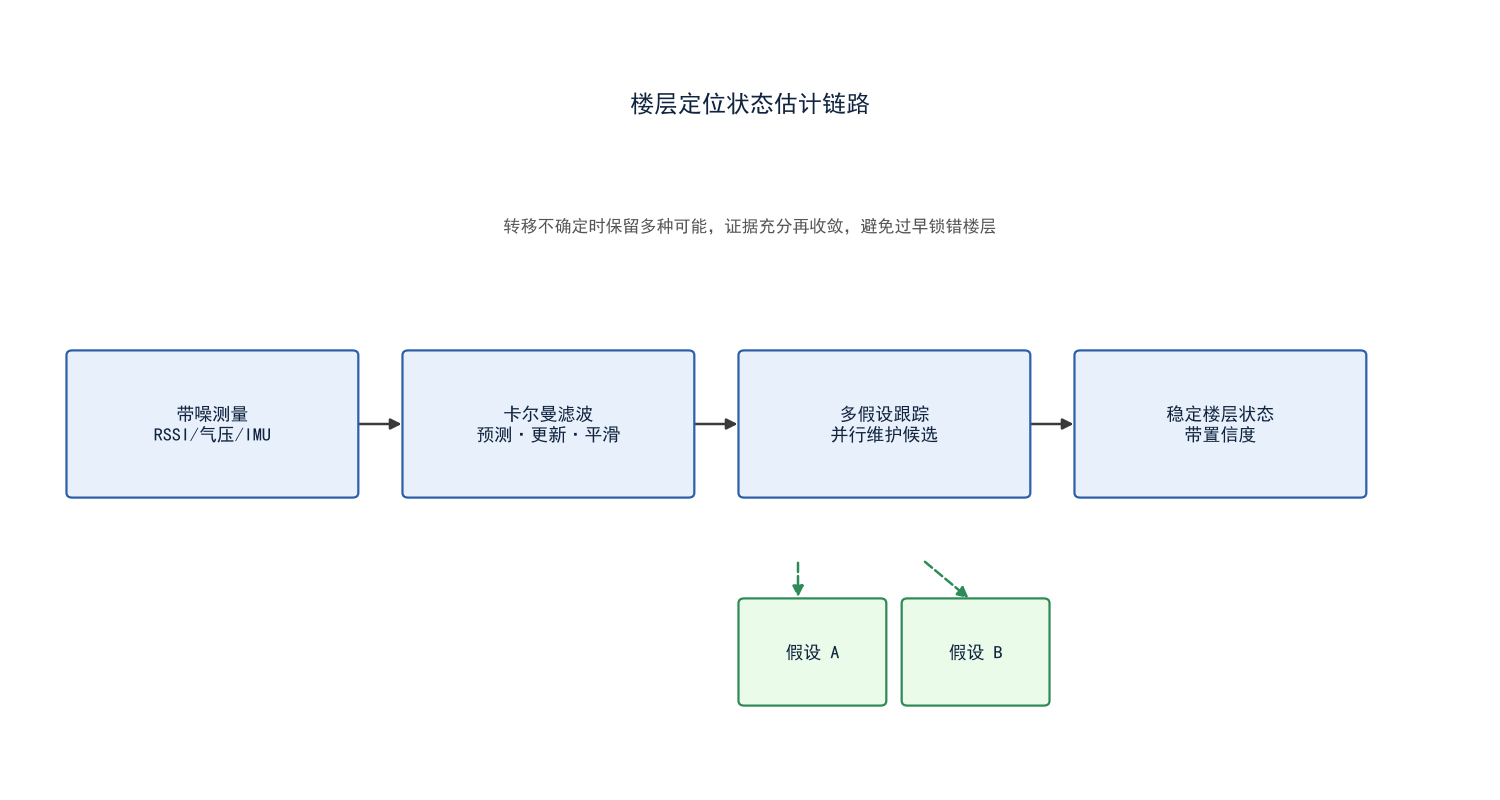
图1:楼层定位状态估计链路。带噪测量先经卡尔曼滤波平滑出楼层状态,转移不确定时由多假设跟踪并行维护候选,证据充分后收敛为稳定楼层状态,供围栏与统计消费。
方案对比:三种楼层判定策略
直接取最近层、卡尔曼平滑、多假设跟踪,是三层递进的判定策略,复杂度和抗错能力同步上升。
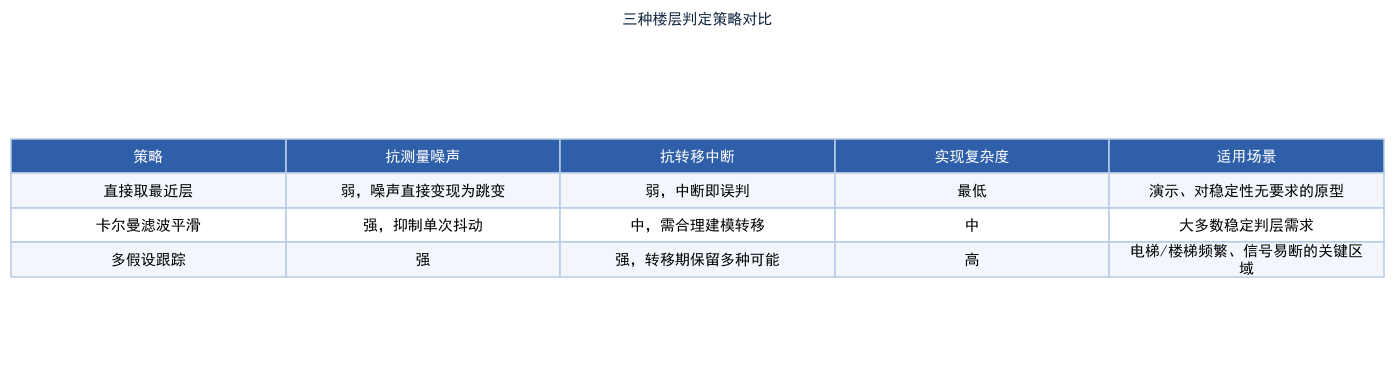
表1:三种楼层判定策略对比(均为工程量级描述,具体数值以厂商资料为准)
表里"抗转移中断"一栏,卡尔曼标的是"中",因为它仍假设存在一个最优状态,遇到长时间信号黑洞仍可能跟丢;多假设跟踪因为保留了候选,恢复信号后能更快回到正确楼层。具体用哪层,看你的场景里电梯和信号盲区多不多。
技术细节:滤波和跟踪真正难的地方
卡尔曼的状态建模要贴合物理,别套教科书模板。楼层场景下,垂直速度不是恒定的,爬楼、乘梯、静止三种模式速度分布完全不同。一个做法是用一个模式变量区分这三种运动,分别对应不同的过程噪声:静止时过程噪声极小(相信他不动),乘梯时较大(相信他在快速移动)。这套"交互式多模型"的思路,比单一恒定速度模型稳得多。模式切换的判定,可以借助 IMU 的加速度特征,具体阈值以厂商资料为准。
多假设跟踪的剪枝策略决定性能和成本的平衡。候选分支不能无限生,否则算力和内存都爆。经验做法是给每条假设一个得分(比如基于测量似然),得分低于阈值的直接剪掉,只保留前几名。还要设置合并条件:当两条假设收敛到同一楼层,合并成一条,避免冗余。分支数量和剪枝阈值,以厂商资料为准,原则是"在转移不确定窗口内留够候选,证据一来立刻收口"。
电梯黑体效应要专门处理。金属轿厢对蓝牙、UWB 都是天然屏蔽,进电梯后测量质量骤降。正确做法是:检测到进入电梯(信号强度陡降 + IMU 出现持续垂直加速度),主动切换到"盲推"模式——用 IMU 积分估算层间位移,同时挂起信标判层,出电梯第一帧不急着判,先用几帧确认。盲目在电梯里硬判,是楼层错层最常见的来源。
楼层边界的迟滞要做。人在两层交界处来回,测量在边界两侧摆动,朴素算法会疯狂跳层。解决是加迟滞:离开当前楼层必须累积足够的"反向证据"才切换,避免一两次边界抖动就改判。这点和卡尔曼的预测-更新天然契合,把过程噪声调好,迟滞自然出来。
输出要给业务一个"可信度",而不是一个裸楼层。围栏报警、停留统计最好拿到"楼层 + 置信度",低置信时宁可暂不触发关键动作,等状态收敛。很多误报警,根因就是系统把低置信的瞬时猜测当成了确定事实。
交互式多模型与电梯盲推的实现细节
前面提到用模式变量区分静止、爬楼、乘梯,落地时一般走交互式多模型(IMM)。它给每种运动模式各维护一个卡尔曼滤波器,每个滤波器用自己的过程噪声:静止模式的噪声极小,相信人不动;乘梯模式的噪声大,相信人在快速升降。各滤波器并行跑,再按"谁更贴合最新测量"分配权重,融合出最终状态。人从走到乘梯的瞬间,乘梯滤波器的权重迅速涨上来,楼层估计也跟着平滑过渡,不会硬跳。
电梯盲推是 IMM 里最考验细节的环节。进轿厢后,无线电测量质量骤降,这时让"乘梯模式"滤波器接管,用 IMU 的垂向加速度做二次积分,估算这段时间的层间位移。难点在零偏漂移:IMU 静止时也有微小零偏,积分几十秒就能漂出一层。工程上用进入电梯前的静止段先估计零偏并扣除,再用轿厢启停的加减速特征做边界校正。盲推只给"相对上升了几层"这种粗结果,出电梯后立刻交回信标或气压做绝对校核,二者对齐才确认楼层。具体积分窗口与零偏估计方法以厂商资料为准。
置信度怎么定义,直接决定业务敢不敢采信。一个简单可用的做法是看"主假设得分相对次假设的领先幅度":领先够大,置信度高;两者咬得很紧,说明还在模糊区,输出低置信标记。围栏报警这类关键动作,最好设一个置信门槛,低于门槛就暂缓触发,等状态收敛。很多误报警,根因就是把低置信的瞬时猜测当成了确定事实。
落地清单:状态估计该调到什么程度
先判断场景里转移有多频繁。纯办公楼层、少电梯,卡尔曼平滑基本够用;电梯密集、信号盲区多、且错层会触发关键报警,才上多假设跟踪。别为技术完整度强行上全套。
再定运动模式与过程噪声。静止、爬楼、乘梯三种模式的过程噪声要拉开档次,噪声调错了,滤波要么过度平滑掉真实转移,要么对噪声过于敏感。参数建议实测标定,不要抄教科书默认值。
然后处理电梯黑体效应。明确"进电梯→切盲推→出电梯→绝对校核"的完整状态机,别在轿厢里硬判层。这是楼层错层最常见的单一来源。
最后给业务留置信度。楼层输出带上可信度,关键动作按置信门槛触发,把"估计"和"猜测"在系统层面区分开。
状态估计这层加得好,无线电可以省一档精度;加得不好,再贵的无线电也救不了反复横跳的楼层。
调试时有个常被忽略的对照实验:拿同一段真实轨迹,分别用"直接取最近层"和"卡尔曼加多假设"跑两遍,统计错层次数。多数项目做完这个对比才发现,朴素算法在电梯和边界处的错层率能比估计方案高一个数量级,而平时两者看起来差不多——问题都藏在转移过程里。这个实验不花成本,却能在选型时给你硬证据,避免凭感觉拍板。把错层率当成楼层判定的一等指标来盯,比盯着静态精度更有意义。
局限与边界
卡尔曼和多假设都不是银弹。第一,它们依赖合理的运动模型和噪声参数,参数没调好,滤波反而会"平滑"掉真实的快速转移,让人乘梯时楼层反应迟钝。第二,多假设跟踪在极端长盲区(比如电梯故障被困半小时)下,候选可能全部失效或全错,这时需要外部手段(如楼层按钮信号、信标兜底)介入。第三,这两套方法处理的是"楼层状态"这一层,水平位置仍由各无线电技术负责,别指望状态估计能补平面定位的短板。
还有一个现实边界:状态估计越精细,调试越费人。小项目上卡尔曼平滑通常够用,多假设跟踪只在电梯密集、信号极差的关键区域才划算。别为了"技术完整"上全套,按痛点选型。
结论
楼层判定不是一次定位,而是一个持续的状态估计。卡尔曼滤波负责把带噪测量平滑成可信的楼层状态,多假设跟踪负责在转移不确定时留住多种可能、避免过早锁错。给工程师一个判断标准:如果你的系统里电梯多、信号盲区多、且错层会触发关键报警,就上多假设跟踪;如果只是普通办公楼层、转移简单,卡尔曼平滑足矣。
一句话收束:楼层定位的精度,不只来自无线电,也来自你把"一次猜测"变成"一个估计"的那套状态逻辑。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号