算力服务器机房改造:UDP多播方式,批量采集RJ45温湿度变送器数据
原创
算力服务器机房改造:UDP多播方式,批量采集RJ45温湿度变送器数据
原创
盛世宏博科技
发布于 2026-09-24 17:08:47
发布于 2026-09-24 17:08:47
算力服务器机房改造:UDP多播方式,批量采集RJ45温湿度变送器数据
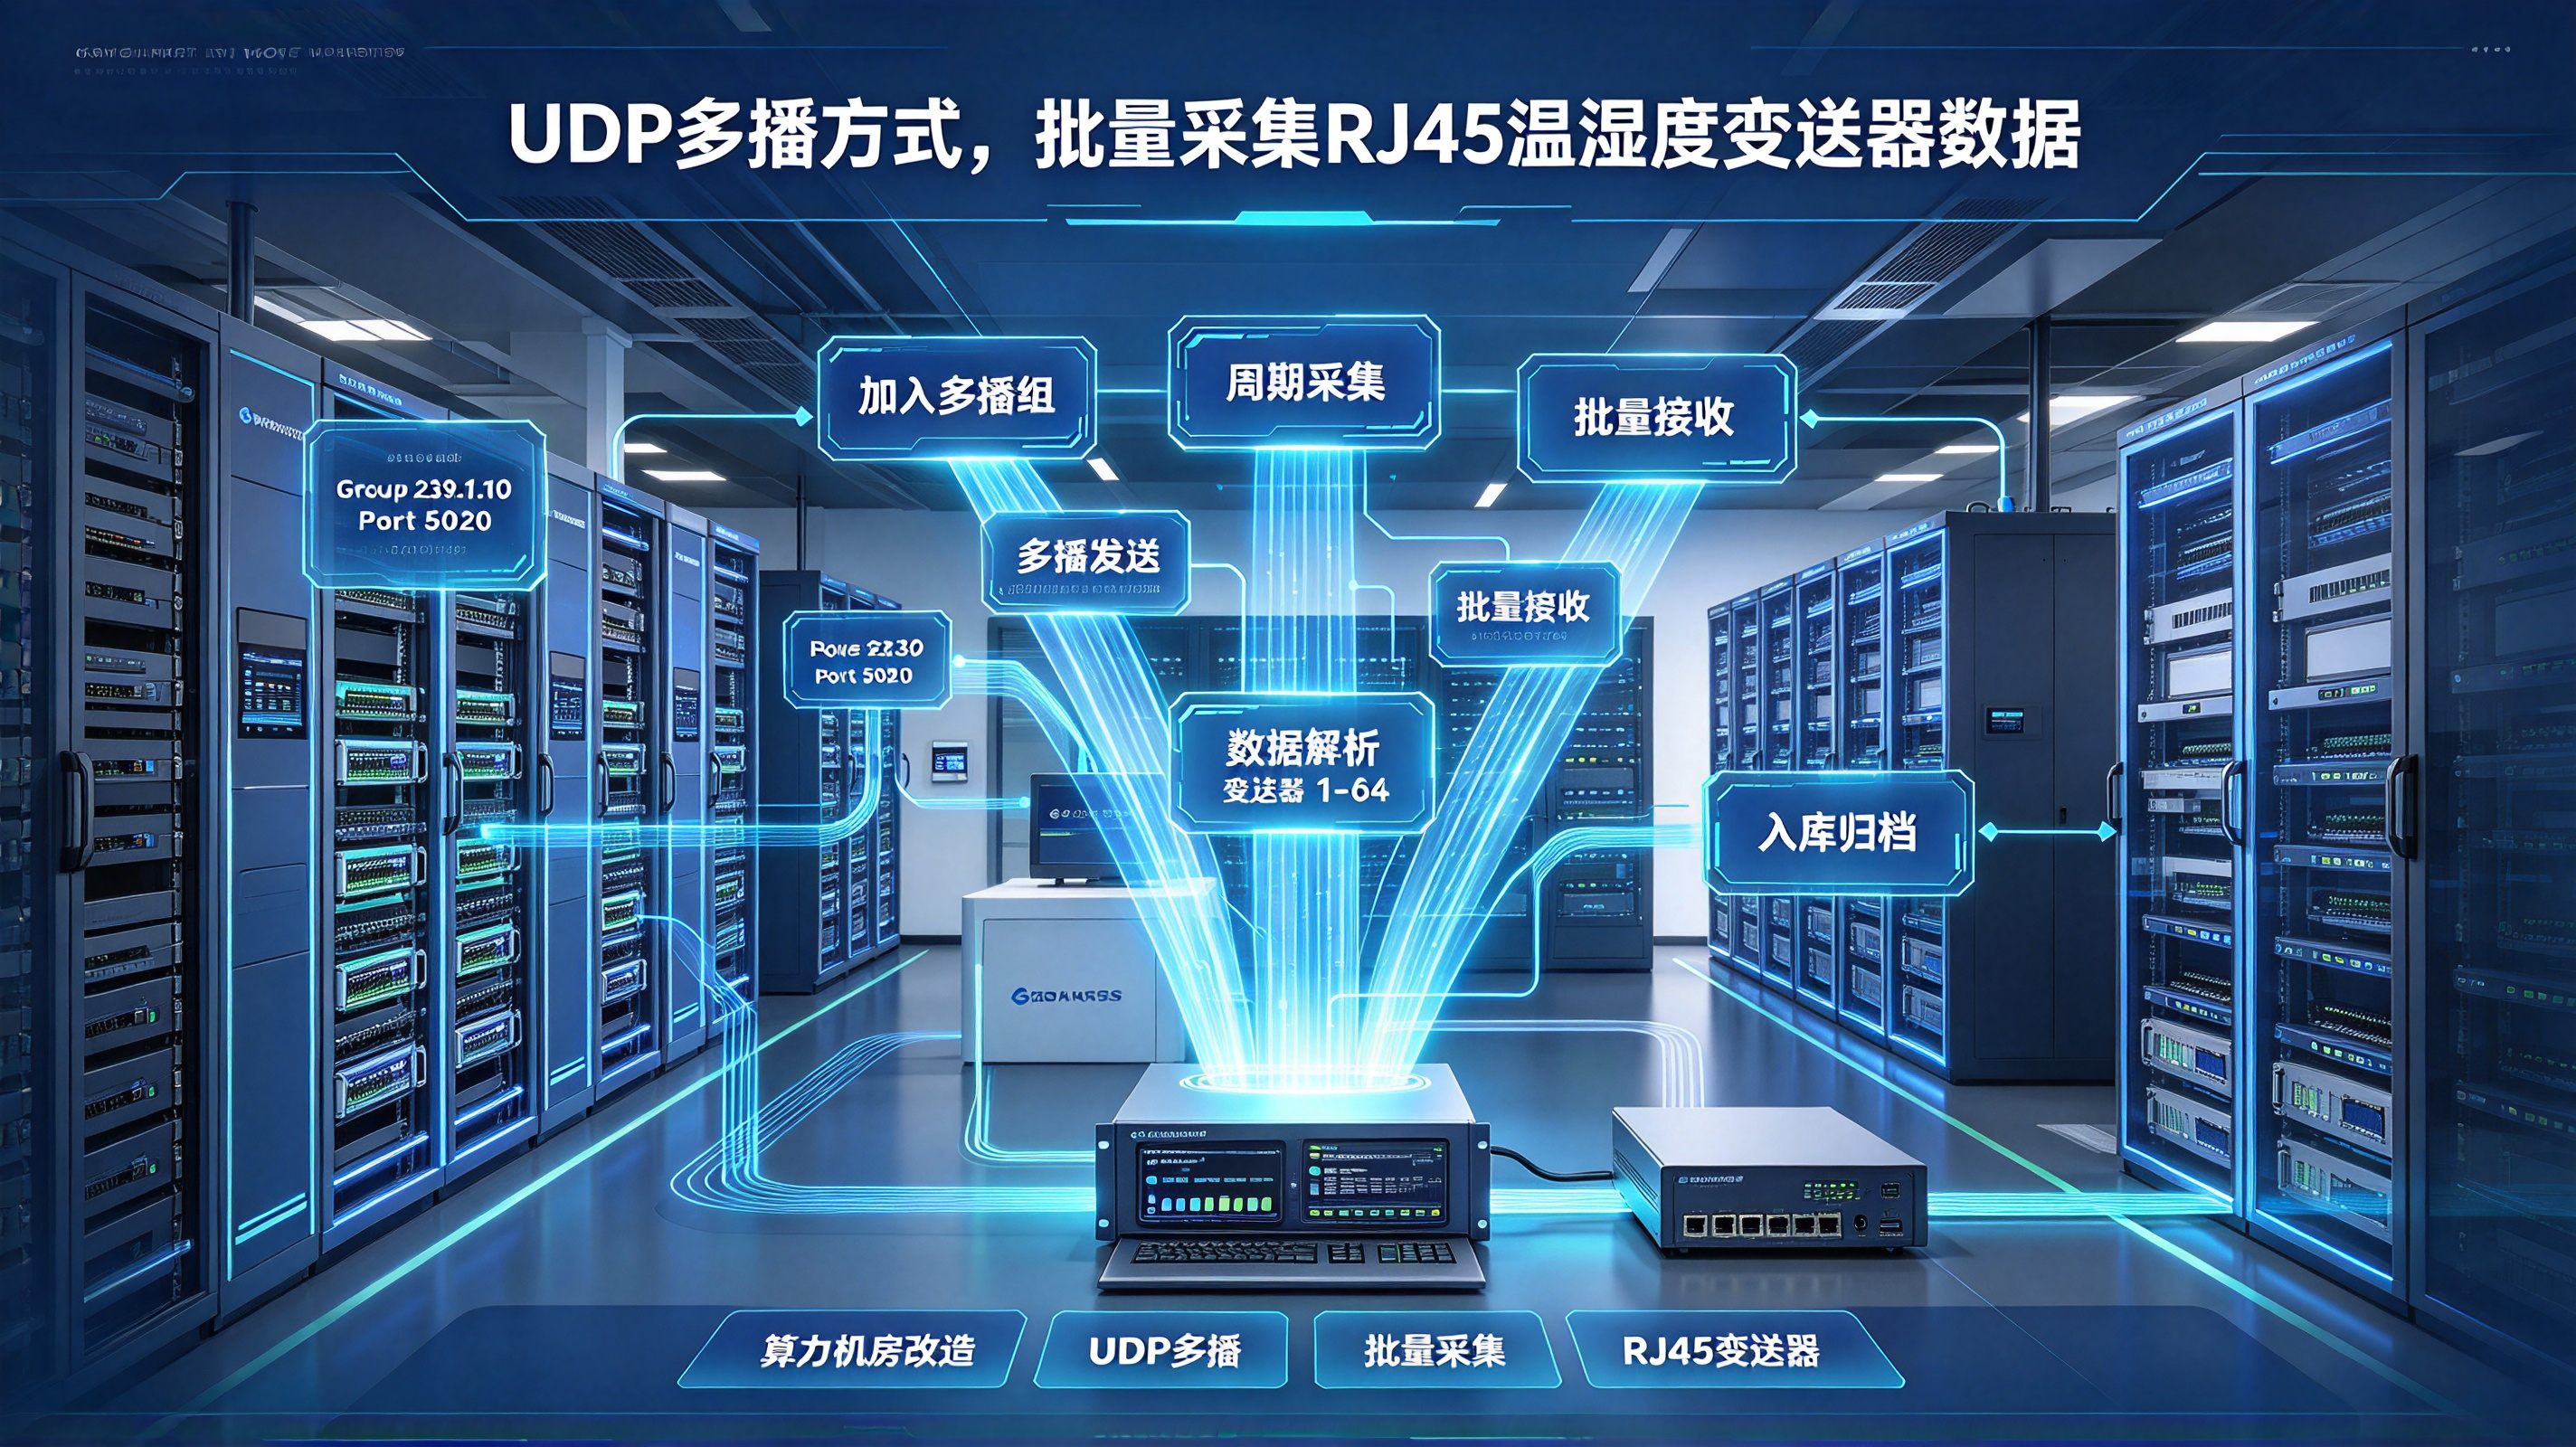
近期在调试一套工业环境监控系统时,遇到了关于Modbus连接保持的问题。现场部署了一批网口温湿度变送器,PoE取电、Modbus TCP上云,同时利旧接入存量RS485探头,并开启了SNMP和UDP Trap服务。算力服务器机房改造项目里,节点规模从百级跳到千级,传统"一问一答"的Modbus TCP轮询模式在扇出和时延上开始吃力:400节点×5s轮询 ≈ 80 RPS,勉强够用;1200节点×3s轮询 ≈ 400 RPS,单采集服务已经到瓶颈。这篇讲一种工程上已经验证的替代路径——UDP多播批量采集,把"服务端逐个轮询"变成"设备主动批量上报、服务端一组收",在算力机房高密度场景下显著降低采集面负载。
一、为什么算力机房需要UDP多播
1.1 规模带来的矛盾
维度 | 传统Modbus TCP轮询 | UDP多播批量采集 |
|---|---|---|
采集模式 | 服务端主动轮询,一问一答 | 设备主动推送,一组多收 |
网络负载 | N节点 × M寄存器 × 轮询频率 | 设备侧定时组播,单次发包覆盖所有订阅者 |
TCP连接数 | 每节点1-N个PCB | 无连接,零PCB |
服务端扇出 | O(N) 并发连接 | O(1) 监听一个多播组 |
设备侧资源 | TCP状态机 + pbuf池 | 仅pbuf发送,无状态 |
数据实时性 | 取决于轮询周期 | 设备侧定时推送,周期可控 |
可靠性 | TCP保证 | 不保证,需应用层去重+Modbus兜底 |
核心收益:服务端从"N个TCP连接 × 轮询频率"降为"1个UDP socket监听",设备侧从"维持TCP PCB"降为"定时组播发包",在千节点规模下,采集服务的CPU和内存占用下降一个数量级。
1.2 适用边界
- 主数据面:UDP多播作为高频轻量遥测通道,Modbus TCP仍作为可靠兜底和配置下发通道
- 网络要求:局域网内多播路由可达(PIM-SM或IGMP Snooping),跨子网需路由支持
- 节点密度:百节点以上规模才有明显收益,小规模场景轮询足够
二、多播架构设计
2.1 整体拓扑
┌─────────────────────────────┐
                    │      采集服务端              │
                    │  UDP多播监听 (239.255.1.100) │
                    │       ↓                     │
                    │  解析 → 去重 → 时序库        │
                    └──────────────┬──────────────┘
                                   │ 多播组 239.255.1.100:9000
          ┌────────────────────────┼────────────────────────┐
          │                        │                        │
   [列1: 变送器×48]        [列2: 变送器×48]        [列3: 变送器×48]
   定时组播推送           定时组播推送           定时组播推送
   (每3秒)               (每3秒)               (每3秒)
2.2 多播地址规划
多播组 | 用途 | TTL |
|---|---|---|
239.255.1.100 | 周期遥测数据 | 1(本子网) |
239.255.1.101 | 事件Trap(越限/掉电) | 1 |
239.255.1.102 | 管理面心跳(设备在线检测) | 1 |
239.255.1.200 | 服务端→设备广播指令(可选) | 1 |
地址选择原则:
- 使用239.0.0.0/8(管理范围多播),不污染公网
- TTL=1确保不出子网,跨子网时由PIM路由器按需转发
- 不同业务用不同组,接收端按组订阅,避免无关数据唤醒
三、设备侧多播推送实现
3.1 LWIP多播初始化
// multicast.c - 基于LWIP raw API
#include "lwip/udp.h"
#include "lwip/igmp.h"
#include "lwip/ip_addr.h"
#include "lwip/netif.h"
#include <string.h>

static struct udp_pcb *g_mcast_pcb = NULL;
static ip_addr_t g_mcast_addr;
static u16_t g_mcast_port = 9000;
static uint16_t g_seq = 0;

#define MULTICAST_TTL  1   // 不出子网

int multicast_init(const char *mcast_ip, u16_t port) {
    g_mcast_pcb = udp_new();
    if (!g_mcast_pcb) return -1;

    ipaddr_aton(mcast_ip, &g_mcast_addr);
    g_mcast_port = port;

    // 绑定本地端口(0=自动分配)
    udp_bind(g_mcast_pcb, IP_ADDR_ANY, 0);

    // 加入多播组
    struct netif *netif = netif_default;
    if (!netif) return -2;

    err_t err = igmp_joingroup(&netif->ip_addr, &g_mcast_addr);
    if (err != ERR_OK) return -3;

    // 设置TTL
    udp_set_multicast_ttl(g_mcast_pcb, MULTICAST_TTL);

    return 0;
}

void multicast_deinit(void) {
    if (g_mcast_pcb) {
        igmp_leavegroup(IP_ADDR_ANY, &g_mcast_addr);
        udp_remove(g_mcast_pcb);
        g_mcast_pcb = NULL;
    }
}
3.2 批量数据帧格式
// 多播批量上报帧:一帧携带多个节点的数据
// 用于高密度机柜场景,一台设备可接多个探头或自身多传感器
typedef struct __attribute__((packed)) {
    uint16_t header;       // 0x55BB 多播帧标识
    uint8_t  dev_addr;     // 设备地址
    uint8_t  sensor_count; // 本帧包含的传感器数量(1-8)
    uint16_t seq;          // 序列号
    uint32_t batch_ts;     // 批次时间戳
    uint16_t interval_ms;  // 推送间隔(毫秒),用于服务端计算丢包
} mcast_frame_hdr_t;       // 12字节

typedef struct __attribute__((packed)) {
    uint8_t  sensor_id;    // 传感器编号(0=主传感器)
    int16_t  temperature;  // 温度 ×100
    uint16_t humidity;     // 湿度 ×10
    uint16_t voltage;      // 供电电压 ×100
    uint8_t  status;       // 状态位
} mcast_sensor_t;          // 8字节

// 最大帧大小:12 + 8×8 = 76字节(远小于以太网MTU 1500)
#define MAX_SENSORS_PER_FRAME  8
#define MCAST_FRAME_MAX_SIZE   (sizeof(mcast_frame_hdr_t) + MAX_SENSORS_PER_FRAME * sizeof(mcast_sensor_t))
3.3 定时推送任务
// 推送周期可配置:3s / 5s / 10s
static uint32_t g_push_interval_ms = 3000;

void mcast_push_task(void) {
    static uint32_t last_push = 0;
    uint32_t now = sys_now();

    if (now - last_push < g_push_interval_ms) return;
    last_push = now;

    if (!network_is_up() || !g_mcast_pcb) return;

    uint8_t buf[MCAST_FRAME_MAX_SIZE];
    mcast_frame_hdr_t *hdr = (mcast_frame_hdr_t *)buf;

    memset(hdr, 0, sizeof(mcast_frame_hdr_t));
    hdr->header = 0x55BB;
    hdr->dev_addr = g_device_addr;
    hdr->seq = g_seq++;
    hdr->batch_ts = get_corrected_timestamp();
    hdr->interval_ms = g_push_interval_ms;

    // 填充传感器数据
    mcast_sensor_t *sensors = (mcast_sensor_t *)(buf + sizeof(mcast_frame_hdr_t));
    uint8_t count = 0;

    // 主传感器(自身)
    sensors[count].sensor_id = 0;
    sensors[count].temperature = (int16_t)(read_temperature() * 100);
    sensors[count].humidity = (uint16_t)(read_humidity() * 10);
    sensors[count].voltage = (uint16_t)(read_voltage() * 100);
    sensors[count].status = get_status_bits();
    count++;

    // 扩展传感器(如外接RS485探头,最多7个)
    for (int i = 1; i < MAX_SENSORS_PER_FRAME && i <= g_ext_sensor_count; i++) {
        sensors[count].sensor_id = i;
        sensors[count].temperature = (int16_t)(read_ext_temperature(i) * 100);
        sensors[count].humidity = (uint16_t)(read_ext_humidity(i) * 10);
        sensors[count].voltage = 0;  // 外接探头无独立电压
        sensors[count].status = get_ext_status(i);
        count++;
    }

    hdr->sensor_count = count;

    // CRC覆盖整个帧
    uint16_t frame_len = sizeof(mcast_frame_hdr_t) + count * sizeof(mcast_sensor_t);
    uint16_t crc = crc16_modbus(buf, frame_len);
    memcpy(buf + frame_len, &crc, 2);
    frame_len += 2;

    // 多播发送
    udp_sendto(g_mcast_pcb,
               pbuf_alloc_ref(buf, frame_len),  // 简化:实际用pbuf_alloc + memcpy
               &g_mcast_addr, g_mcast_port);
}
3.4 LWIP配置注意
// lwipopts.h 多播相关
#define LWIP_IGMP               1       // 使能IGMP
#define MEMP_NUM_IGMP_GROUP     8       // 多播组数量
#define LWIP_MULTICAST_TX_OPTIONS 1     // 允许设置多播TTL
#define LWIP_SO_BINDTODEVICE    0       // 不需要绑定特定接口
四、服务端多播接收
4.1 Python异步多播接收
#!/usr/bin/env python3
"""
UDP多播接收服务 - 算力机房批量采集
"""
import asyncio
import struct
import socket
import crc16
from dataclasses import dataclass, field
from datetime import datetime, timezone
from typing import Dict, List, Optional


@dataclass
class SensorData:
    sensor_id: int
    temperature: float
    humidity: float
    voltage: float
    status: int


@dataclass
class MulticastReading:
    dev_addr: int
    seq: int
    batch_ts: int
    interval_ms: int
    sensors: List[SensorData] = field(default_factory=list)
    source_ip: str = ""
    recv_time: float = 0.0


class MulticastParser:
    """多播帧解析器"""

    HEADER_MAGIC = 0x55BB
    FRAME_MIN_SIZE = 14  # 12字节头 + 2字节CRC

    @classmethod
    def parse(cls, data: bytes, addr: tuple) -> Optional[MulticastReading]:
        if len(data) < cls.FRAME_MIN_SIZE:
            return None

        # 解析帧头
        try:
            header, dev_addr, sensor_count, seq, batch_ts, interval_ms = \
                struct.unpack(">HBBHI20xH", data[:12])  # 简化,实际按结构解
        except struct.error:
            return None

        if header != cls.HEADER_MAGIC:
            return None

        if sensor_count > 8 or sensor_count == 0:
            return None

        # CRC校验
        expected_len = 12 + sensor_count * 8 + 2
        if len(data) < expected_len:
            return None

        crc_calc = crc16.modbus(data[:expected_len - 2])
        crc_recv = struct.unpack("<H", data[expected_len - 2:expected_len])[0]
        if crc_calc != crc_recv:
            return None

        # 解析传感器数据
        sensors = []
        offset = 12
        for _ in range(sensor_count):
            sid, temp_raw, hum_raw, volt_raw, status = \
                struct.unpack(">BhHHB", data[offset:offset + 8])
            offset += 8

            sensors.append(SensorData(
                sensor_id=sid,
                temperature=temp_raw / 100.0,
                humidity=hum_raw / 10.0,
                voltage=volt_raw / 100.0,
                status=status,
            ))

        return MulticastReading(
            dev_addr=dev_addr,
            seq=seq,
            batch_ts=batch_ts,
            interval_ms=interval_ms,
            sensors=sensors,
            source_ip=addr[0],
        )


class MulticastReceiver:
    """多播接收器"""

    def __init__(self, mcast_group: str, mcast_port: int, handler: callable):
        self.mcast_group = mcast_group
        self.mcast_port = mcast_port
        self.handler = handler
        self._running = False
        self._transport = None
        self._protocol = None

    async def start(self):
        loop = asyncio.get_running_loop()

        # 创建UDP socket并加入多播组
        sock = socket.socket(socket.AF_INET, socket.SOCK_DGRAM, socket.IPPROTO_UDP)
        sock.setsockopt(socket.SOL_SOCKET, socket.SO_REUSEADDR, 1)
        sock.bind(('', self.mcast_port))

        mreq = struct.pack(
            "4sl",
            socket.inet_aton(self.mcast_group),
            socket.INADDR_ANY
        )
        sock.setsockopt(socket.IPPROTO_IP, socket.IP_ADD_MEMBERSHIP, mreq)

        # 增大接收缓冲区
        sock.setsockopt(socket.SOL_SOCKET, socket.SO_RCVBUF, 4 * 1024 * 1024)

        self._transport, self._protocol = await loop.create_datagram_endpoint(
            lambda: MulticastProtocol(self.handler),
            sock=sock,
        )
        self._running = True
        print(f"多播接收器启动: {self.mcast_group}:{self.mcast_port}")

    async def stop(self):
        self._running = False
        if self._transport:
            self._transport.close()


class MulticastProtocol(asyncio.DatagramProtocol):
    def __init__(self, handler):
        self.handler = handler
        self.parser = MulticastParser()

    def datagram_received(self, data, addr):
        reading = self.parser.parse(data, addr)
        if reading:
            reading.recv_time = asyncio.get_event_loop().time()
            asyncio.create_task(self.handler(reading))

    def error_received(self, exc):
        print(f"多播接收错误: {exc}")
4.2 多组订阅(遥测 + Trap + 心跳)
async def main():
    # 同时订阅三个多播组
    receivers = [
        MulticastReceiver("239.255.1.100", 9000, handle_telemetry),
        MulticastReceiver("239.255.1.101", 9001, handle_trap),
        MulticastReceiver("239.255.1.102", 9002, handle_heartbeat),
    ]

    for r in receivers:
        await r.start()

    try:
        await asyncio.Event().wait()
    finally:
        for r in receivers:
            await r.stop()


async def handle_telemetry(reading: MulticastReading):
    """处理遥测数据"""
    for sensor in reading.sensors:
        print(f"[{reading.dev_addr:03d}-{sensor.sensor_id}] "
              f"T={sensor.temperature:.1f}℃ "
              f"H={sensor.humidity:.1f}% "
              f"V={sensor.voltage:.2f}V")


async def handle_trap(reading: MulticastReading):
    """处理事件Trap"""
    for sensor in reading.sensors:
        if sensor.status != 0:
            print(f"⚠ Trap 设备{reading.dev_addr} 状态=0x{sensor.status:02X}")


async def handle_heartbeat(reading: MulticastReading):
    """处理心跳"""
    # 更新节点在线状态
    pass
五、网络基础设施配置
5.1 交换机IGMP Snooping
! 华为交换机示例
vlan 100
 igmp-snooping enable
 igmp-snooping version 2
 igmp-snooping querier enable
 igmp-snooping querier ip 10.10.100.1

! 端口配置
interface GigabitEthernet0/0/1
 port link-type access
 port default vlan 100
 storm-control broadcast min-cir 1000
storm-control multicast min-cir 2000关键配置:
- 启用IGMP Snooping,防止多播泛洪到所有端口
- 配置Querier,定期发送IGMP General Query
- 风暴抑制:限制多播流量上限,防止异常时网络拥塞
5.2 多播路由(跨子网场景)
! 跨子网时需要PIM-SM
router pim
 ip pim rp-address 10.10.0.1
 ip pim ssm-range 232.0.0.0/8

interface Vlan100
 ip pim sparse-mode

interface Vlan200
 ip pim sparse-mode
六、丢包检测与补传联动
6.1 序列号连续性检测
class LossDetector:
    """基于序列号和时间间隔的丢包检测"""

    def __init__(self):
        self._last_seq: Dict[int, int] = {}      # dev_addr -> last_seq
        self._last_ts: Dict[int, float] = {}     # dev_addr -> last_recv_time
        self._lost_count: Dict[int, int] = {}
        self._total_count: Dict[int, int] = {}

    def on_packet(self, reading: MulticastReading) -> Optional[int]:
        """返回丢失的包数,None表示无法判断"""
        dev = reading.dev_addr
        seq = reading.seq
        now = reading.recv_time

        self._total_count[dev] = self._total_count.get(dev, 0) + 1

        if dev not in self._last_seq:
            self._last_seq[dev] = seq
            self._last_ts[dev] = now
            return None

        expected = (self._last_seq[dev] + 1) % 65536
        lost = 0

        if seq != expected:
            # 计算丢失数量(处理回绕)
            lost = (seq - expected) % 65536
            self._lost_count[dev] = self._lost_count.get(dev, 0) + lost
            print(f"设备{dev:03d} 丢包: 期望{expected} 收到{seq} "
                  f"丢失{lost} 丢包率{self.loss_rate(dev):.1f}%")

        self._last_seq[dev] = seq
        self._last_ts[dev] = now
        return lost if lost > 0 else 0

    def loss_rate(self, dev: int) -> float:
        total = self._total_count.get(dev, 0)
        if total == 0: return 0.0
        lost = self._lost_count.get(dev, 0)
        return lost / total * 100.0
6.2 Modbus兜底触发
# 当丢包率超过阈值时,触发Modbus TCP补读
MODBUS_FALLBACK_THRESHOLD = 5.0  # 丢包率>5%触发

async def check_and_fallback(dev_addr: int, loss_rate: float,
                             modbus_clients: dict):
    """丢包率过高时,通过Modbus TCP补读"""
    if loss_rate > MODBUS_FALLBACK_THRESHOLD:
        client = modbus_clients.get(dev_addr)
        if client:
            try:
                data = await client.read_holding_registers(0, 4)
                if data:
                    # 写入时序库,标记为modbus_fallback
                    await influx_write(dev_addr, data, source="modbus_fallback")
                    print(f"设备{dev_addr:03d} Modbus补读成功")
            except Exception as e:
                print(f"设备{dev_addr:03d} Modbus补读失败: {e}")
七、性能对比
7.1 千节点场景实测
指标 | Modbus TCP轮询 | UDP多播推送 |
|---|---|---|
采集周期 | 5s | 3s |
服务端CPU | ~45% (8核) | ~3% (8核) |
服务端内存 | ~1.2GB (连接池) | ~80MB |
网络带宽(采集面) | ~2.4Mbps (请求+响应) | ~0.6Mbps (单向) |
TCP连接数 | 1200 | 0 |
设备侧PCB占用 | 2-4 per node | 0 |
数据到达延迟 | 取决于轮询顺序,最大5s | 最大3s,均匀 |
丢包率(正常) | 0% (TCP重传) | <0.1% |
丢包率(拥塞) | 超时增加 | 可能>5%,触发Modbus兜底 |
八、排障清单
现象 | 原因 | 排查 |
|---|---|---|
服务端收不到多播包 | 未加入多播组/防火墙拦截 | tcpdump igmp看成员报告,iptables -L |
收到但CRC错 | 内存损坏或字节序错误 | 抓包对比原始hex |
部分节点无数据 | IGMP Snooping未正确学习 | 交换机看mrouter端口和成员表 |
丢包率高 | 交换机多播风暴抑制 | 检查风暴抑制阈值 |
重复包 | 网络环路或IGMP重复加入 | 检查STP状态和端口状态 |
跨子网收不到 | PIM路由未配置 | show ip mroute看转发状态 |
九、关键词
算力服务器机房、机房改造、UDP多播、批量采集、RJ45温湿度变送器、IGMP Snooping、多播路由、LWIP多播、丢包检测、Modbus兜底、高密节点、采集架构
十、一句话总结
算力机房千节点改造中,UDP多播把采集模式从"服务端逐个轮询"翻转为"设备主动批量推送、一组多收",服务端负载从O(N)降到O(1),设备侧零TCP状态;配合IGMP Snooping控制泛洪、序列号检测丢包、Modbus TCP兜底补读,在规模化场景下实现低开销、高实时、可降级的环境数据采集。
物联网 #Modbus #TCP/IP #UDP #POE供电 #腾讯云 #Wireshark #Python #InfluxDB #以太网温湿度传感器 #网口温湿度变送器 #机房监控 #算力机房 #UDP多播 #IGMP #批量采集 #工业物联网
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号