经验值的工程化,实现机械臂末端柔顺

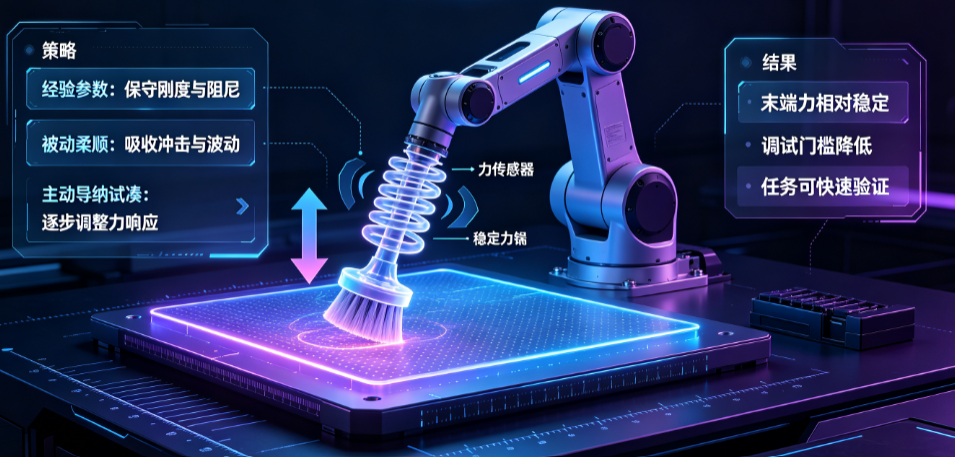
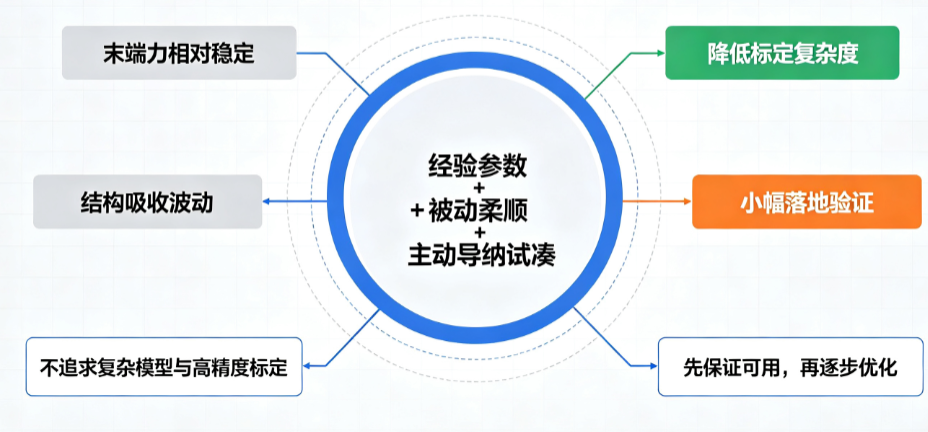
如果只关心末端力相对稳定,就可以大幅简化,甚至绕过复杂标定,采用“经验参数 + 被动柔顺 + 主动导纳试凑”的策略。
核心理念
- 利用 MIT 模式的被动柔顺:即使力控不太准,高阻尼和高刚度也能让接触力波动被机械柔顺吸收一部分。
- 力传感器只做最简单的处理:去零漂 + 低通滤波,不做重力/惯性补偿。
- 导纳参数靠手调试凑,不追求理论最优。
- 期望力可以是一个粗略范围,比如刚刚好接触、刷毛压缩量适中。
极简实施步骤
第 1 步:硬件与通信就绪
- 所有关节确认为 MIT 模式,CAN 周期 2ms,能收目标位置和 Kp,Kd,τ_ff。
- 六维力传感器能稳定读到数据(不要求补偿)。
- 机械臂末端装好清洁模组。
第 2 步:设置统一的保守 MIT 参数(不单独整定)
为了避免逐关节调参,采用统一的保守值:
- Kp:取一个中等值,确保机械臂能撑起自重且不抖动。经验值可以是 50~100 Nm/rad(取决于电机大小),可以先从小试起。
- Kd:取 Kp 的 0.02~0.05 倍,或者直接设一个较小固定值如 5~10 Nm/(rad/s)。
- τ_ff:暂时全设 0。
验证:发送一个缓慢的关节正弦摆动,观察是否抖动,若抖动,降低 Kp;若响应太慢,适当增加 Kp,最后取一个不抖的值固化给所有关节。
第 3 步:力传感器处理
- 零漂去除:清洁模组悬空,记录 1 秒平均值作为偏置,之后每周期减去它。
- 低通滤波:对力信号做一个简单的移动平均或一阶低通(截止频率 20Hz),滤除高频噪声。
不做重力补偿:这会导致传感器读数包含了清洁模组的自重,没关系,我们后面通过试凑的期望力来包含这个重量。
第 4 步:导纳参数经验取法与试凑
导纳公式只用最简单的一阶形式(忽略加速度项),然后积分得到位置修正量,只整定一个参数 D(阻尼),M 忽略或取 0。
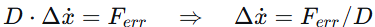
- 期望力 F_des 的确定:通过手动拖动或试贴,找到认为刚好贴紧但不过压的力传感器读数(注意此时传感器包含工具重量,所以 F_des 可能是 5N~10N 之类的值,包含了清洁模组的重力偏置)。记录下这个值作为期望力。
- 阻尼 D 的调试:从很大的 D 开始(例如 500),此时力控很粘稠。执行贴合,观察力传感器读数,如果力波动大,说明太软,可减小 D;如果力响应极慢,可减小 D,慢慢找到一个力波动在可接受范围的 D 值。
第 5 步:贴合运动(极简状态机)
- 快速趋近:用纯位置模式(MIT 高 Kp,Kd),让刷头移动到大致位置(预先示教或手拖记录几个关键点)。
- 降速逼近:以低速度(如 10mm/s)向釉面移动,同时开启导纳控制器(期望力设为上面获得的 F_des)。此时,一旦接触,导纳会自动将工具回退以维持力。
- 恒力清洁:保持导纳开启,沿着规划好的简单轨迹(比如来回直线或螺旋)移动,切向速度保持恒定。
- 退出:清洁完成,撤去期望力,让导纳自动脱开,然后快速退回。
第 6 步:MIT 被动柔顺
在上述步骤中,即使导纳参数不太理想,MIT 模式的高 Kd 也会提供一定的阻尼,防止振荡。如果接触力突然增大,关节自身的弹性也会有一定退让,起到被动保护作用。
核心原理
- 釉面不是高精度力控任务,更类似保持接触、轻微压力的场景,力波动几牛顿都不会影响清洁效果。
- 通过直接试凑期望力,避免了复杂的传感器补偿,把工具重量当成力控目标的一部分。
- MIT 模式的被动柔顺特性降低了主动力控的调试难度。
- 整套流程不需要任何标定实验,所有参数均可在线手调。
效果评估标准
- 贴合过程中,力传感器读数波动在 ±2N 以内。
- 清洁头无明显弹跳或脱离釉面的现象。
- 清洁后釉面无划伤。
优先采用极简方法,快速实现恒力贴合。当未来需要更精确力控或更高效率时,再逐步引入补偿和标定。这个分步走的策略,最符合软件工程领域的敏捷实践——先跑通闭环,再优化性能。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-07-31,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号